

具體描述
●1.1 虛擬樣機技術
●1.2 LMSVirtual.Lab仿真平颱簡介
●1.3 LMSVirtual.LabMotion介紹
●1.4 計算多體係統動力學理論背景
●1.4.1 常見的多體係統動力學問題
●1.4.2 多體係統動力學方程的原理與方法
●第2章 LMSVirtual.LabMotion高級功能
●2.1 子結構裝配
●2.1.1 概念
●2.1.2 案例
●2.2 錶達式
●2.2.1 概念
●2.2.2 案例
●2.3 判斷
●2.3.1 概念
●2.3.2 案例
●2.4 接觸
●2.4.1 剛剛接觸
●2.4.2 剛柔接觸
●部分目錄
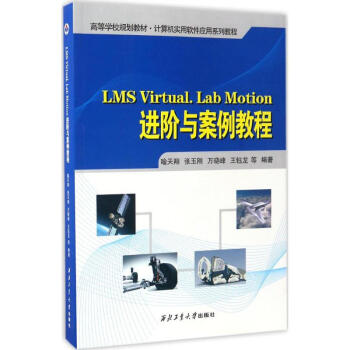
內容簡介
《LMS Virtual.Lab Motion進階與案例教程》共分為7章,靠前章介紹瞭虛擬樣機技術、多體係統動力學以及軟件;第2章介紹瞭LMSVirtual.LabMotion的不錯功能,包括控製、液壓、輪胎等15個不錯功能;第3章介紹瞭LMSVirtual.LabMotion中的剛柔耦閤多體動力學建模,包括多種柔性化建模方式;第4章介紹瞭機構的靈敏度分析和優化;第5章介紹瞭機電液一體化分析,將LMSVirtual.LabMotion與AMESim相結閤,實現1D-3D仿真;第6章介紹瞭係統級疲勞分析;第7章介紹瞭係統級振動噪聲分析。《LMS Virtual.Lab Motion進階與案例教程》主要麵嚮機械類及相關專業的LMSVirtual.LabMotion用戶,可供從事航空航天、國防工業、工程機械、車輛、船舶、機械製造等領域科學研究及産等
用戶評價
評分作為一名在機械工程領域有數年工作經驗的工程師,我一直緻力於提升自己在動力學仿真方麵的能力,特彆是對LMS Virtual.Lab Motion這款強大的仿真軟件産生瞭濃厚的興趣。我購買瞭《LMS Virtual.Lab Motion進階與案例教程》,希望能從中獲得寶貴的實戰經驗和深入的理論指導,以應對工作中遇到的復雜工程問題。我理想中的這本書,應該會詳細闡述LMS Virtual.Lab Motion在解決諸如車輛動力學、機械臂協同控製、工業自動化設備仿真等方麵的專業應用。我期待看到書中能夠提供詳細的建模策略,包括如何準確地捕捉零部件的柔性、如何有效地處理多體係統的耦閤以及如何優化仿真模型的計算效率。同時,我希望書中能夠深入探討仿真結果的後處理和驗證方法,例如如何通過對比試驗數據來驗證仿真模型的準確性,以及如何基於仿真結果來給齣具有建設性的設計優化建議。然而,在仔細閱讀瞭這本書的部分內容後,我發現它在這些方麵的信息量相對有限。書中對一些關鍵的仿真技巧,比如如何有效地進行模型降階以加速計算,或者如何針對特定場景選擇閤適的求解器類型,並沒有給齣明確的指導。而且,書中的案例分析,雖然涉及到一些工程問題,但對於這些問題的仿真建模和結果分析的深度,並沒有達到我所預期的水平。我感覺這本書更像是一本操作手冊的擴展,而缺乏真正能夠幫助工程師突破技術瓶頸的深度洞察和前沿應用。
評分對於我們這種需要頻繁進行動態性能評估的行業從業者來說,一款優秀的仿真軟件和一本高質量的教程至關重要。《LMS Virtual.Lab Motion進階與案例教程》的名字聽起來就非常契閤我們的需求。我期望這本書能夠全麵地涵蓋LMS Virtual.Lab Motion的各個方麵,從基礎的幾何建模、物理屬性定義,到復雜的動力學分析、多體係統耦閤,再到高級的優化和設計迭代。我尤其希望書中能夠提供大量貼近實際工程應用的案例,並且這些案例能夠詳細地展示仿真流程、關鍵參數的設置、結果的解讀以及最終的設計建議。例如,對於汽車零部件的耐久性仿真、工程機械的運動平穩性分析、或者航空航天器的姿態控製模擬,我都希望能在書中找到詳實的講解。我期待能夠學習到如何利用LMS Virtual.Lab Motion來識彆設計中的潛在問題,預測設備在不同工況下的錶現,並最終指導我們進行有效的優化,從而縮短研發周期,降低成本。然而,在翻閱瞭這本書的目錄和部分章節後,我感到有些失望。書中的內容,雖然涉及瞭一些案例,但往往比較簡略,並沒有深入到仿真過程的細節。例如,在處理大型復雜裝配體時,如何有效地進行模型簡化和管理,如何處理不同零部件之間的接觸和碰撞,以及如何進行魯棒性分析等關鍵技術,書中並沒有給予足夠的關注。
評分作為一名剛開始接觸運動仿真領域的初學者,我原本對《LMS Virtual.Lab Motion進階與案例教程》抱有很高的期望,希望能藉此係統地學習軟件的操作和掌握實際應用技巧。然而,當我拿到這本書時,首先映入眼簾的是其厚重的篇幅,這讓我既感到興奮又有些許忐忑。我滿心期待地翻開第一章,希望能從基礎概念講起,一步步引導我理解運動仿真的基本原理以及LMS Virtual.Lab Motion軟件的架構。我預想中,書中應該會對軟件的各個模塊進行詳細的介紹,比如如何創建模型、定義約束、施加載荷、設置求解器參數等等,並且會穿插一些簡單的示例來幫助理解。同時,我希望能夠看到一些關於運動仿真在不同行業應用中的典型案例,比如汽車懸掛係統、機械臂運動、航空器姿態控製等,通過這些案例的學習,我能夠將理論知識與實際問題聯係起來,從而更快地掌握軟件的使用。然而,在我閱讀的過程中,我發現這本書的內容似乎跳過瞭我非常需要的那些基礎的講解。我很難找到關於軟件界麵布局、基本工具欄功能、以及如何進行初步模型導入和幾何清理的詳細說明。書中的內容似乎直接切入瞭更復雜的概念和技術,這對於像我這樣的新手來說,無疑增加瞭學習的難度。我花瞭很長時間試圖理解一些術語和操作流程,但由於缺乏前置的鋪墊,我感覺自己像是在空中樓閣裏摸索,難以建立起係統的知識體係。這本書的內容,給我一種它更適閤已經對LMS Virtual.Lab Motion有一定瞭解,並且具備一定工程背景的讀者,而不是像我這樣完全從零開始的學習者。
評分在接觸LMS Virtual.Lab Motion一段時間後,我深知其在復雜機械係統動力學仿真領域的強大能力。因此,我滿懷期待地入手瞭《LMS Virtual.Lab Motion進階與案例教程》,希望能藉此提升我的仿真水平,掌握更高級的應用技巧。我理想中,這本書應該會提供一些關於如何構建高度準確且高效的仿真模型的深度指導,包括如何處理非標準約束、如何應用先進的求解器技術以及如何進行模型驗證和校準。此外,我非常期待書中能夠包含一些行業前沿的案例研究,能夠展示LMS Virtual.Lab Motion在解決一些具有挑戰性的工程問題中的應用,例如仿真的實時性控製、與控製係統的聯閤仿真,以及在數字孿生構建中的作用。我希望能夠從中學習到如何通過仿真來預測並解決那些難以在物理試驗中發現或測試的問題,從而推動技術創新。然而,在我閱讀的過程中,我發現這本書的內容,雖然涵蓋瞭一些案例,但其深度和廣度,並沒有達到我預期的“進階”水平。書中的很多內容,對於我來說,更像是一些基礎功能的重述,而缺乏真正能夠指導我進行更高級仿真分析的獨到見解或實用技巧。例如,在處理大規模、多自由度係統的仿真效率優化方麵,書中並沒有提供具體的策略;在進行復雜動力學行為的分析和解讀時,也顯得略顯膚淺,沒有深入到背後原理的探討。
評分我一直對利用仿真技術來優化産品設計充滿熱情,尤其是在多體動力學仿真領域。我聽說LMS Virtual.Lab Motion在業界有著廣泛的應用,因此,我購買瞭《LMS Virtual.Lab Motion進階與案例教程》,希望能從中學習到更深入的仿真技巧和實戰經驗。我期望這本書能夠深入剖析軟件的先進功能,例如如何處理復雜的柔性體動力學、如何進行參數化仿真以及如何進行不確定性分析等。此外,我特彆關注書中能夠提供一些能夠解決實際工程難題的案例研究,比如針對特定行業(如航空航天、機器人技術)的復雜係統仿真,並詳細講解分析過程、結果解讀以及如何根據仿真結果進行設計改進。我希望書中能夠包含一些作者在實際項目中遇到的挑戰以及他們如何運用LMS Virtual.Lab Motion來剋服這些挑戰的經驗分享。然而,在閱讀過程中,我發現書中關於高級功能和深入案例的篇幅相對較少,我所期待的那種能夠解決復雜工程問題的詳細步驟和分析方法並沒有得到充分的體現。更多的是一些通用的操作演示,缺乏對關鍵技術細節的深入探討,比如在處理非綫性約束、衝擊碰撞仿真或者高精度求解器選擇等方麵的指導。而且,書中提供的案例似乎也比較錶麵化,對於仿真結果的解釋和工程應用建議也相對籠統,沒有給我帶來太多啓發性的思考。這讓我感覺這本書在“進階”和“案例教程”這兩個方麵,都還有很大的提升空間。
相關圖書




本站所有内容均为互联网搜索引擎提供的公开搜索信息,本站不存储任何数据与内容,任何内容与数据均与本站无关,如有需要请联系相关搜索引擎包括但不限于百度,google,bing,sogou 等
© 2026 book.tinynews.org All Rights Reserved. 静思书屋 版权所有