
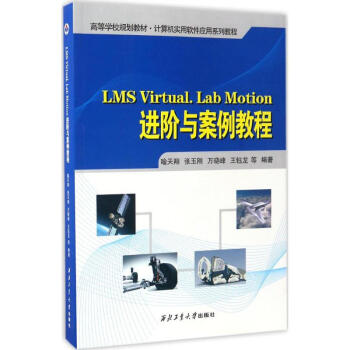

具体描述
●1.1 虚拟样机技术
●1.2 LMSVirtual.Lab仿真平台简介
●1.3 LMSVirtual.LabMotion介绍
●1.4 计算多体系统动力学理论背景
●1.4.1 常见的多体系统动力学问题
●1.4.2 多体系统动力学方程的原理与方法
●第2章 LMSVirtual.LabMotion高级功能
●2.1 子结构装配
●2.1.1 概念
●2.1.2 案例
●2.2 表达式
●2.2.1 概念
●2.2.2 案例
●2.3 判断
●2.3.1 概念
●2.3.2 案例
●2.4 接触
●2.4.1 刚刚接触
●2.4.2 刚柔接触
●部分目录
内容简介
《LMS Virtual.Lab Motion进阶与案例教程》共分为7章,靠前章介绍了虚拟样机技术、多体系统动力学以及软件;第2章介绍了LMSVirtual.LabMotion的不错功能,包括控制、液压、轮胎等15个不错功能;第3章介绍了LMSVirtual.LabMotion中的刚柔耦合多体动力学建模,包括多种柔性化建模方式;第4章介绍了机构的灵敏度分析和优化;第5章介绍了机电液一体化分析,将LMSVirtual.LabMotion与AMESim相结合,实现1D-3D仿真;第6章介绍了系统级疲劳分析;第7章介绍了系统级振动噪声分析。《LMS Virtual.Lab Motion进阶与案例教程》主要面向机械类及相关专业的LMSVirtual.LabMotion用户,可供从事航空航天、国防工业、工程机械、车辆、船舶、机械制造等领域科学研究及产等
用户评价
作为一名刚开始接触运动仿真领域的初学者,我原本对《LMS Virtual.Lab Motion进阶与案例教程》抱有很高的期望,希望能借此系统地学习软件的操作和掌握实际应用技巧。然而,当我拿到这本书时,首先映入眼帘的是其厚重的篇幅,这让我既感到兴奋又有些许忐忑。我满心期待地翻开第一章,希望能从基础概念讲起,一步步引导我理解运动仿真的基本原理以及LMS Virtual.Lab Motion软件的架构。我预想中,书中应该会对软件的各个模块进行详细的介绍,比如如何创建模型、定义约束、施加载荷、设置求解器参数等等,并且会穿插一些简单的示例来帮助理解。同时,我希望能够看到一些关于运动仿真在不同行业应用中的典型案例,比如汽车悬挂系统、机械臂运动、航空器姿态控制等,通过这些案例的学习,我能够将理论知识与实际问题联系起来,从而更快地掌握软件的使用。然而,在我阅读的过程中,我发现这本书的内容似乎跳过了我非常需要的那些基础的讲解。我很难找到关于软件界面布局、基本工具栏功能、以及如何进行初步模型导入和几何清理的详细说明。书中的内容似乎直接切入了更复杂的概念和技术,这对于像我这样的新手来说,无疑增加了学习的难度。我花了很长时间试图理解一些术语和操作流程,但由于缺乏前置的铺垫,我感觉自己像是在空中楼阁里摸索,难以建立起系统的知识体系。这本书的内容,给我一种它更适合已经对LMS Virtual.Lab Motion有一定了解,并且具备一定工程背景的读者,而不是像我这样完全从零开始的学习者。
评分对于我们这种需要频繁进行动态性能评估的行业从业者来说,一款优秀的仿真软件和一本高质量的教程至关重要。《LMS Virtual.Lab Motion进阶与案例教程》的名字听起来就非常契合我们的需求。我期望这本书能够全面地涵盖LMS Virtual.Lab Motion的各个方面,从基础的几何建模、物理属性定义,到复杂的动力学分析、多体系统耦合,再到高级的优化和设计迭代。我尤其希望书中能够提供大量贴近实际工程应用的案例,并且这些案例能够详细地展示仿真流程、关键参数的设置、结果的解读以及最终的设计建议。例如,对于汽车零部件的耐久性仿真、工程机械的运动平稳性分析、或者航空航天器的姿态控制模拟,我都希望能在书中找到详实的讲解。我期待能够学习到如何利用LMS Virtual.Lab Motion来识别设计中的潜在问题,预测设备在不同工况下的表现,并最终指导我们进行有效的优化,从而缩短研发周期,降低成本。然而,在翻阅了这本书的目录和部分章节后,我感到有些失望。书中的内容,虽然涉及了一些案例,但往往比较简略,并没有深入到仿真过程的细节。例如,在处理大型复杂装配体时,如何有效地进行模型简化和管理,如何处理不同零部件之间的接触和碰撞,以及如何进行鲁棒性分析等关键技术,书中并没有给予足够的关注。
评分在接触LMS Virtual.Lab Motion一段时间后,我深知其在复杂机械系统动力学仿真领域的强大能力。因此,我满怀期待地入手了《LMS Virtual.Lab Motion进阶与案例教程》,希望能借此提升我的仿真水平,掌握更高级的应用技巧。我理想中,这本书应该会提供一些关于如何构建高度准确且高效的仿真模型的深度指导,包括如何处理非标准约束、如何应用先进的求解器技术以及如何进行模型验证和校准。此外,我非常期待书中能够包含一些行业前沿的案例研究,能够展示LMS Virtual.Lab Motion在解决一些具有挑战性的工程问题中的应用,例如仿真的实时性控制、与控制系统的联合仿真,以及在数字孪生构建中的作用。我希望能够从中学习到如何通过仿真来预测并解决那些难以在物理试验中发现或测试的问题,从而推动技术创新。然而,在我阅读的过程中,我发现这本书的内容,虽然涵盖了一些案例,但其深度和广度,并没有达到我预期的“进阶”水平。书中的很多内容,对于我来说,更像是一些基础功能的重述,而缺乏真正能够指导我进行更高级仿真分析的独到见解或实用技巧。例如,在处理大规模、多自由度系统的仿真效率优化方面,书中并没有提供具体的策略;在进行复杂动力学行为的分析和解读时,也显得略显肤浅,没有深入到背后原理的探讨。
评分作为一名在机械工程领域有数年工作经验的工程师,我一直致力于提升自己在动力学仿真方面的能力,特别是对LMS Virtual.Lab Motion这款强大的仿真软件产生了浓厚的兴趣。我购买了《LMS Virtual.Lab Motion进阶与案例教程》,希望能从中获得宝贵的实战经验和深入的理论指导,以应对工作中遇到的复杂工程问题。我理想中的这本书,应该会详细阐述LMS Virtual.Lab Motion在解决诸如车辆动力学、机械臂协同控制、工业自动化设备仿真等方面的专业应用。我期待看到书中能够提供详细的建模策略,包括如何准确地捕捉零部件的柔性、如何有效地处理多体系统的耦合以及如何优化仿真模型的计算效率。同时,我希望书中能够深入探讨仿真结果的后处理和验证方法,例如如何通过对比试验数据来验证仿真模型的准确性,以及如何基于仿真结果来给出具有建设性的设计优化建议。然而,在仔细阅读了这本书的部分内容后,我发现它在这些方面的信息量相对有限。书中对一些关键的仿真技巧,比如如何有效地进行模型降阶以加速计算,或者如何针对特定场景选择合适的求解器类型,并没有给出明确的指导。而且,书中的案例分析,虽然涉及到一些工程问题,但对于这些问题的仿真建模和结果分析的深度,并没有达到我所预期的水平。我感觉这本书更像是一本操作手册的扩展,而缺乏真正能够帮助工程师突破技术瓶颈的深度洞察和前沿应用。
评分我一直对利用仿真技术来优化产品设计充满热情,尤其是在多体动力学仿真领域。我听说LMS Virtual.Lab Motion在业界有着广泛的应用,因此,我购买了《LMS Virtual.Lab Motion进阶与案例教程》,希望能从中学习到更深入的仿真技巧和实战经验。我期望这本书能够深入剖析软件的先进功能,例如如何处理复杂的柔性体动力学、如何进行参数化仿真以及如何进行不确定性分析等。此外,我特别关注书中能够提供一些能够解决实际工程难题的案例研究,比如针对特定行业(如航空航天、机器人技术)的复杂系统仿真,并详细讲解分析过程、结果解读以及如何根据仿真结果进行设计改进。我希望书中能够包含一些作者在实际项目中遇到的挑战以及他们如何运用LMS Virtual.Lab Motion来克服这些挑战的经验分享。然而,在阅读过程中,我发现书中关于高级功能和深入案例的篇幅相对较少,我所期待的那种能够解决复杂工程问题的详细步骤和分析方法并没有得到充分的体现。更多的是一些通用的操作演示,缺乏对关键技术细节的深入探讨,比如在处理非线性约束、冲击碰撞仿真或者高精度求解器选择等方面的指导。而且,书中提供的案例似乎也比较表面化,对于仿真结果的解释和工程应用建议也相对笼统,没有给我带来太多启发性的思考。这让我感觉这本书在“进阶”和“案例教程”这两个方面,都还有很大的提升空间。
相关图书




本站所有内容均为互联网搜索引擎提供的公开搜索信息,本站不存储任何数据与内容,任何内容与数据均与本站无关,如有需要请联系相关搜索引擎包括但不限于百度,google,bing,sogou 等
© 2026 book.tinynews.org All Rights Reserved. 静思书屋 版权所有